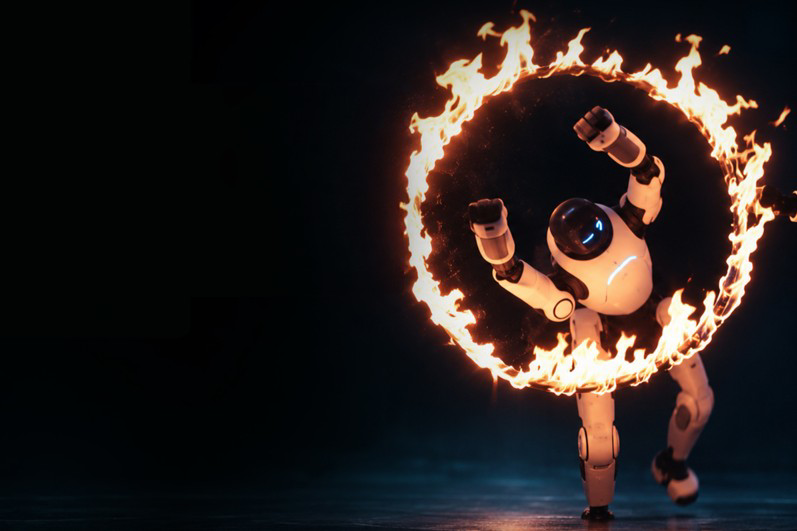
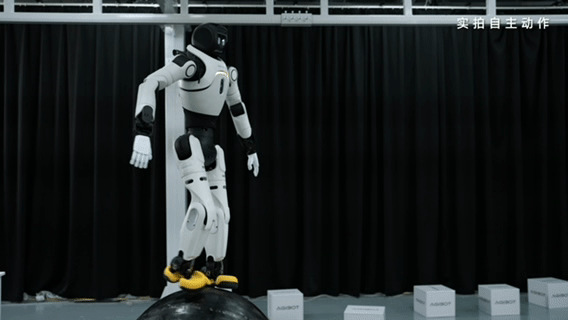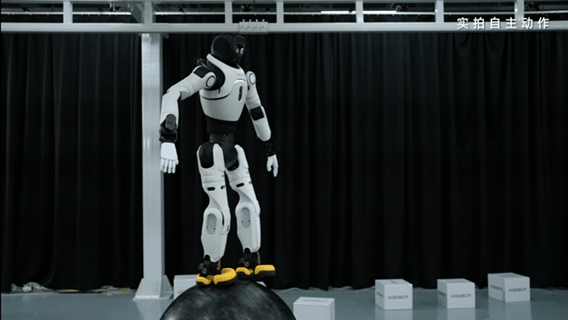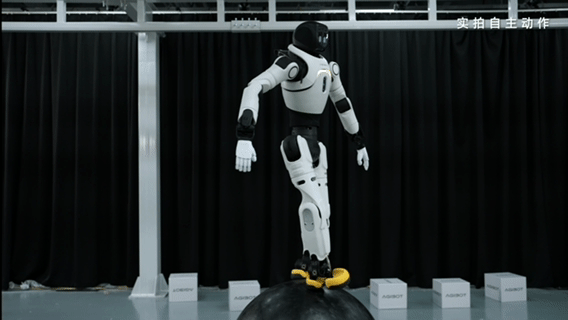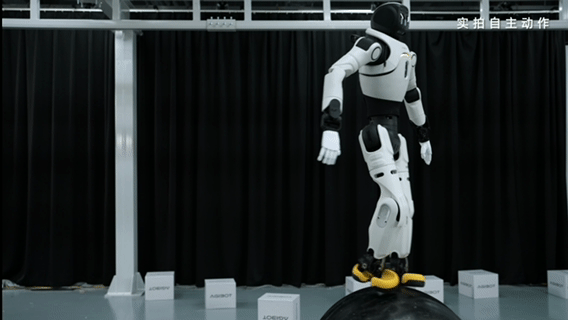
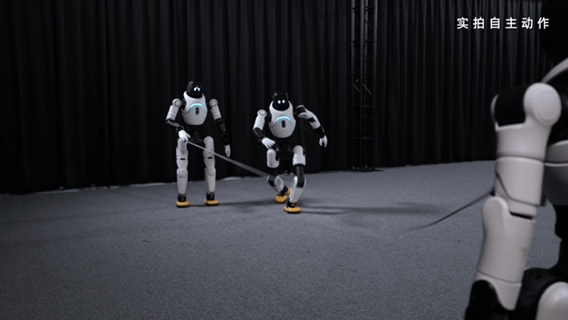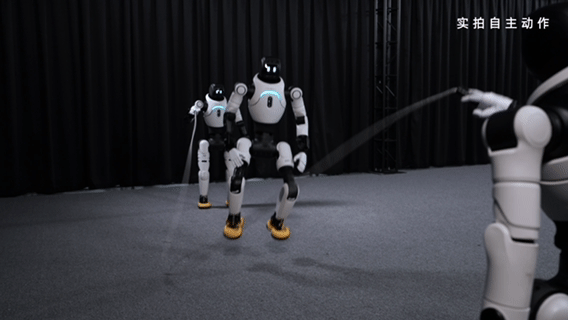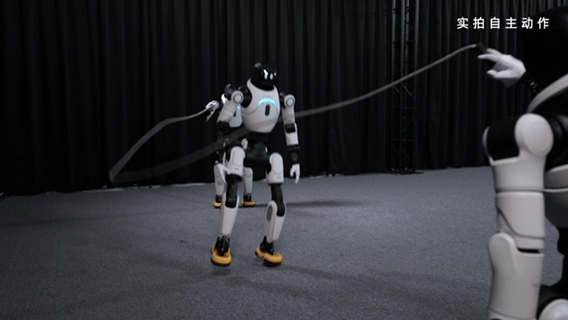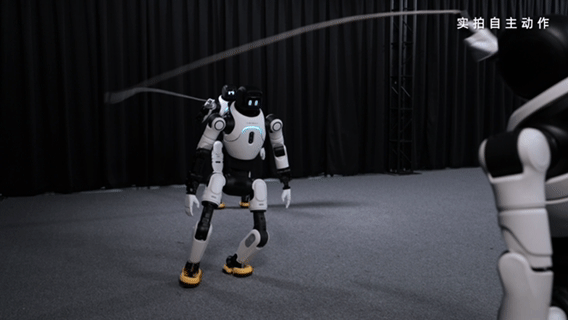
踩在滚动的瑜伽球上维持平衡向前挪步,看准时机跃过挥舞的长绳,甚至在移动中相互配合“抢”纸箱……近日,一段名为《杂技 BOT》的测试短片里,智元“灵犀X2”机器人完成了一连串高难度的动态协同动作。
配资界官网新民晚报记者从智元获悉,AGILE2.0感控一体模型(AGIBOT Generative Intelligent Locomotion Engine)发布,人形机器人的运动控制,正在尝试告别机械的“盲动”,开始“边看、边想、边动”。
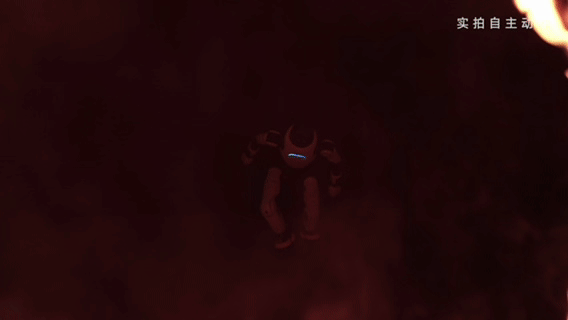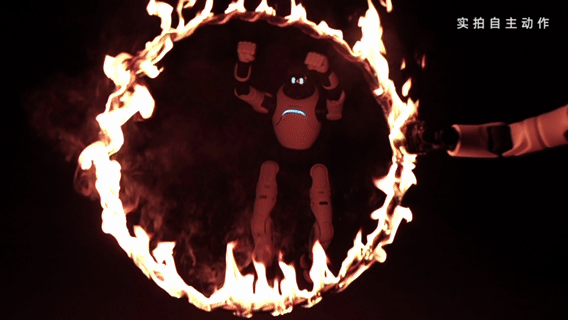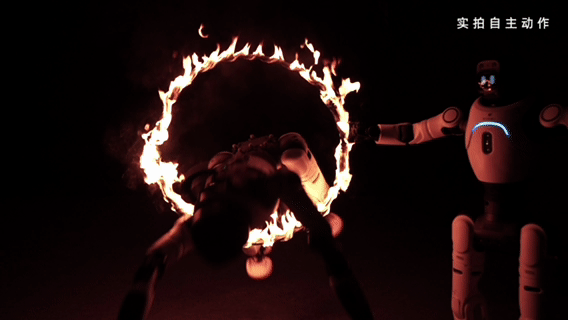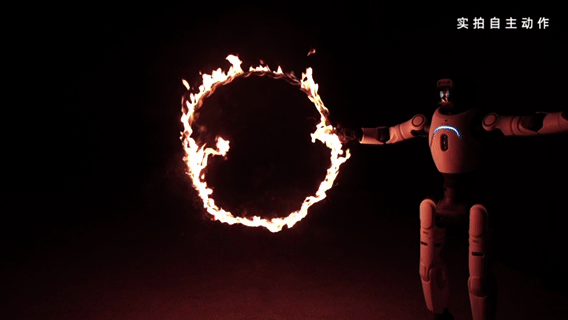
机器人能看见不难,难的是“所见即所动”。人眼与身体是天然同步的,眼睛实时捕捉变化,大脑预判延迟,肢体平滑调整动作。但是,机器人是一套分离的系统,相机采集画面、AI 计算目标位置存在时间差,而机器人的电机运动是毫秒级快速响应,滞后的视觉信号如果直接用来指挥运动机器人就很容易出现抖动、晃动,动作不稳,尤其是在极限平衡、高速交互、精细操作中易失稳、易中断。因此,如何让机器人的“眼、脑、躯干”像人类一样实时同频,成了具身智能走向现实必须迈过的一道坎。
针对这一行业难题,智元AGILE 1.0率先打通感知与运动链路。此次新发布的AGILE 2.0感控一体模型,则尝试砍掉层层传递的中间环节,构建端到端的视觉模型,实现视觉感知、环境理解和全身运动控制、上下肢协同操作的统一闭环耦合与全域一体化自主推理。简单来说,就是视觉信号一进来,直接输出全身的动作指令,去掉了繁琐的模块转译。
 元股证券:ygzq.hk
在《杂技 BOT》短片里,灵犀X2完成的是杂技团里的“高潮节目”,包括钻火圈、抖空竹、三人跳长绳、双人跳山羊、双人协作上高台等,这些高难度视觉驱动动态协同任务展现了AGILE2.0感控一体视觉端到端模型的能力。比如,“踩球行走”项目中,灵犀X2需要在滚动的瑜伽球上仅凭靠视觉和足底反馈,在剧烈晃动中实时找重心;跳长绳、搬箱子这类任务,不仅要求它用眼睛抓准时机,还得在脚下移动的同时,手头稳稳地挥绳或搬运,甚至要根据旁边同伴的动作见机行事。
项目研发团队表示,花大力气让机器人练杂技,当然不是为了开马戏团,而是让它们能应对真实世界里的不确定性。“视觉端到端感控一体闭环,打破了机器人仅能在结构化环境下作业的局限,有效适配动态扰动、人机共存、多机协同等真实复杂场景,降低了机器人在现实物理世界中的定制化开发代价。”
过去,工厂里的工业机器人大多在固定的工位上重复动作,一旦有人不小心闯入,或者地上多了块石头,可能就会妨碍机器人的“工作”股票配资平台开户安全吗,这也极大限制了机器人的应用场景。如今打通了“眼”与“手脚”的回路,机器人拥有了见机行事的能力。这意味着它们可以被放进环境更复杂、甚至有人穿梭交错的真实厂房里干活。遇到磕碰懂得自己找回平衡,看到障碍物懂得绕开,面对突发状况懂得协同调整。
元股官方-综合理财港提示:本文来自互联网,不代表本网站观点。